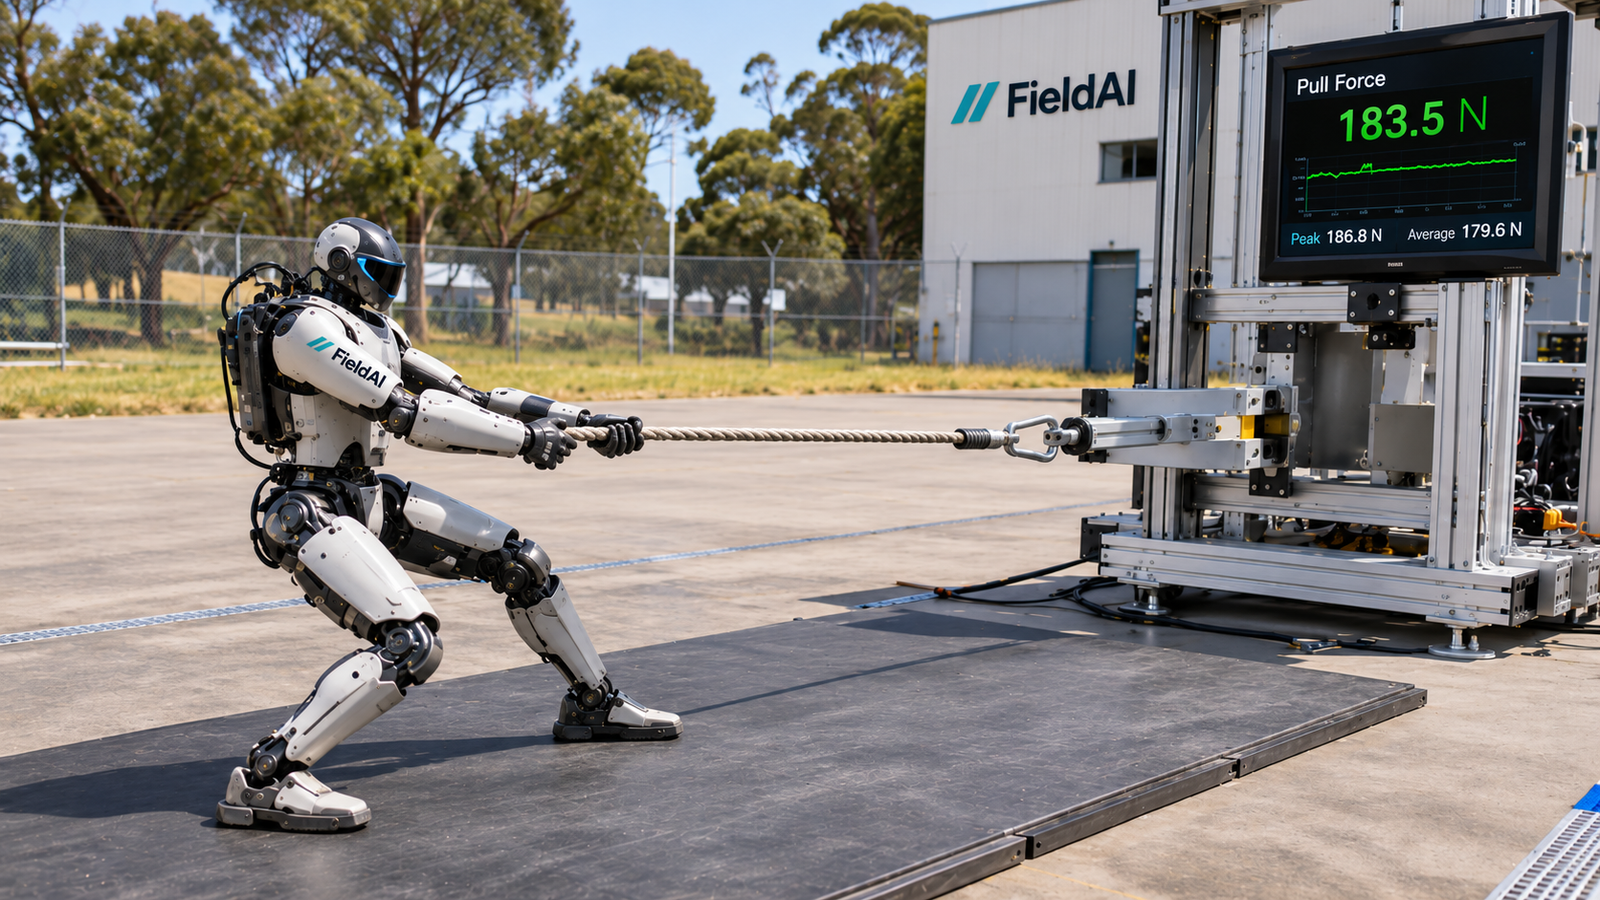
機器人牽引力
四足 / 輪式機器人以不同步態牽引固定點,量最大與穩定牽引力。
系統架構
荷重元的 mV/V 訊號由 24-bit 電橋擷取器數位化,經 USB 送進測試軟體;軟體負責歸零、校正換算、品質控管、紀錄與報告。
特色
歸零同時量測空載雜訊並設定雜訊帶,未受力時不誤判。
濾波只用於顯示與判斷,峰值永遠取未濾波原始資料,避免削峰。
找出最長最平穩的施力區間,計算平均、σ 與 CV。
指標圖解、白話判讀、報告編號與簽核欄,直接交付客戶。
≥ 5 點標準荷重校正,校正參數隨每筆資料保存。
每筆樣本存 CSV / JSON,含時間戳與品質旗標,可匯入 Excel。
互動展示
以下為模擬資料,操作步驟與實際軟體相同:歸零 → 開始測試 → 停止 → 分析報告。
規格
| 型號 | 額定容量 | 典型雜訊 σ | 典型應用 |
|---|---|---|---|
| FA-F50 | 50 kg / 490 N | ≈ 0.005 kgf | 包裝封口、線材、扣具 |
| FA-F200 | 200 kg / 1.96 kN | ≈ 0.02 kgf | 治具夾持力、復健器材 |
| FA-F500 | 500 kg / 4.9 kN | ≈ 0.05 kgf | 機器人牽引力、摩擦力 |
| FA-F2T | 2 t / 19.6 kN | ≈ 0.2 kgf | 車輛牽引、吊具、結構 |
| 荷重元 | S 型拉壓兩用,合金鋼,IP67,額定輸出 2 mV/V |
|---|---|
| 綜合誤差 | ≤ ±0.05 % FS(荷重元,典型值) |
| 擷取器 | 4 通道電橋輸入,24-bit,增益最高 128×,USB |
| 取樣率 | 125 Hz(8 ms),可設 8 ms – 1 s |
| 濾波 | 移動平均 40 / 80 / 160 ms 可選;峰值取原始值 |
| 分析指標 | 峰值、上升時間、加載速率、衝量、穩定段平均 / σ / CV、重複性 |
| 輸出 | HTML report · CSV · JSON |
| 軟體環境 | Windows 10 / 11 64-bit |
| 單位 | N · kgf · lbf |
雜訊為歸零後空載、8 ms 取樣之實測典型值(500 kg 量程實測 σ 0.047 kgf),其他量程依比例估算。實際規格以報價規格書為準。
應用
四足 / 輪式機器人以不同步態牽引固定點,量最大與穩定牽引力。
恆速拖曳不同地材,量靜摩擦與動摩擦力,評估防滑。
包裝封口、黏著、連接器拉脫,自動判定合格。
逐步加載至破斷,記錄完整荷重曲線。
告訴我們要量什麼、在哪裡量,1 個工作天內提供選型建議與報價。